
Adaptive Perception – Intelligente Wahrnehmung für automatisiertes Fahren
- Subject:Autonomes Fahren, Künstliche Intelligenz, Computer Vision
- Type:Bachelor-/Masterarbeit
- Date:Nach Absprache
- Tutor:
Thema der Arbeit
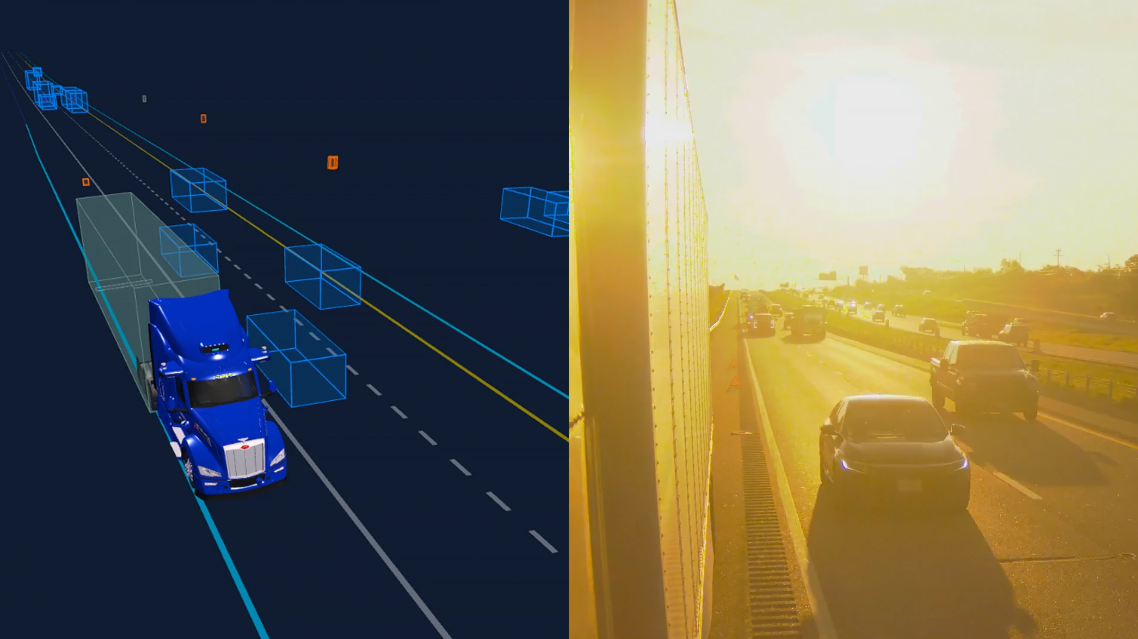
Wie kann ein automatisiertes Fahrzeug seine Umgebung nicht nur erkennen, sondern seine Wahrnehmung gezielt an die aktuelle Situation anpassen? Welche Informationen sind gerade entscheidend – und wo lohnt es sich, genauer hinzusehen?
Diese Fragen stehen im Mittelpunkt der Arbeit zu Adaptive Perception. Du untersuchst, wie KI-basierte Wahrnehmungssysteme auf wechselnde Umgebungsbedingungen, unterschiedliche Fahrsituationen und begrenzte Rechenressourcen reagieren können. Dabei entwickelst du eine systematische Übersicht über bestehende Ansätze und arbeitest heraus, welche Mechanismen für eine situationsgerechte Wahrnehmung besonders vielversprechend sind.
Im Rahmen einer Masterarbeit kann je nach Interesse, Vorkenntnissen und verfügbaren Ressourcen zusätzlich eine ausgewählte adaptive Perzeptionsfunktion prototypisch implementiert und evaluiert werden.
Hintergrund und Motivation
Eine belebte Kreuzung im Regen stellt andere Anforderungen an die Wahrnehmung als eine freie Autobahn bei Tageslicht. Gleichzeitig stehen in einem Fahrzeug nur begrenzte Rechenleistung und Energie zur Verfügung. Daraus ergibt sich eine zentrale Frage: Muss ein Wahrnehmungssystem immer alle Sensordaten mit derselben Intensität verarbeiten?
Adaptive Perception verfolgt die Idee, die Wahrnehmungsverarbeitung gezielt an den aktuellen Bedarf anzupassen. Denkbare Mechanismen reichen von der Auswahl relevanter Bildbereiche über die dynamische Gewichtung verschiedener Sensoren bis zur Anpassung von Modellkomplexität und Verarbeitungshäufigkeit. Auch Unsicherheiten in der Wahrnehmung oder Anforderungen nachgelagerter Planungsfunktionen können Anlass für eine Anpassung sein.
Damit eröffnet das Thema spannende Fragen an der Schnittstelle von künstlicher Intelligenz, Fahrzeugarchitektur und zuverlässigen automatisierten Systemen: Wann ist eine Anpassung sinnvoll? Welche Informationen braucht sie? Und wie lässt sich beurteilen, ob sie tatsächlich einen Vorteil bringt?
Ziel der Arbeit
Ziel ist es, das Forschungsfeld Adaptive Perception für automatisiertes Fahren systematisch zu erschließen und relevante Ansätze hinsichtlich ihrer Funktionsweise, Einsatzmöglichkeiten und Grenzen einzuordnen.
Auf Basis einer strukturierten Auswertung wissenschaftlicher Veröffentlichungen entwickelst du einen Vergleichsrahmen, der sichtbar macht,
- was angepasst wird, beispielsweise Sensorauswahl, Auflösung, Verarbeitungsrate oder Modellkomplexität,
- wodurch die Anpassung ausgelöst wird, etwa durch Fahrsituation, Wahrnehmungsunsicherheit oder verfügbare Rechenressourcen,
- wie die Anpassung erfolgt, beispielsweise regelbasiert oder durch gelernte Entscheidungsmechanismen,
- welches Ziel verfolgt wird, etwa höhere Robustheit, geringere Latenz oder effizientere Ressourcennutzung,
- und wie der Nutzen bewertet wird, insbesondere im Spannungsfeld zwischen Wahrnehmungsqualität, Rechenaufwand und Zuverlässigkeit.
Bei einer Masterarbeit kann dieser analytische Schwerpunkt um die Konzeption, Implementierung und experimentelle Untersuchung einer ausgewählten Funktion erweitert werden.
Mögliche Aufgaben
- Erschließung aktueller Forschungsansätze zu Adaptive Perception im automatisierten Fahren
- Abgrenzung zu verwandten Konzepten wie Active Perception, adaptiver Sensorfusion und dynamischen neuronalen Netzen
- Identifikation und Systematisierung relevanter Anpassungsmechanismen
- Entwicklung eines Vergleichsrahmens und Anwendung auf ausgewählte Ansätze
- Untersuchung von Zielkonflikten zwischen Wahrnehmungsqualität, Robustheit, Latenz und Ressourcenbedarf
- Ableitung vielversprechender Einsatzszenarien und offener Forschungsfragen
- Optional bei einer Masterarbeit: prototypische Umsetzung und Evaluation einer adaptiven Perzeptionsfunktion, beispielsweise zur situationsabhängigen Verarbeitung ausgewählter Bildbereiche oder zur Anpassung der Verarbeitungshäufigkeit
- Wissenschaftliche Ausarbeitung in deutscher oder englischer Sprache
Der konkrete Umfang und die Schwerpunktsetzung werden gemeinsam festgelegt und an Abschlussart, Interessen und Vorkenntnisse angepasst.
Qualifikationen
- Studium im Bereich Maschinenbau, Mechatronik, Informatik, Elektrotechnik, Wirtschaftsingenieurwesen oder einer vergleichbaren Fachrichtung
- Interesse an autonomem Fahren, künstlicher Intelligenz und intelligenter Umgebungswahrnehmung
- Analytische und strukturierte Arbeitsweise
- Bereitschaft, sich in wissenschaftliche Veröffentlichungen und technische Konzepte einzuarbeiten
- Gute Englischkenntnisse, da ein Großteil der Fachliteratur auf Englisch verfügbar ist
- Grundkenntnisse in Machine Learning, Computer Vision oder automatisierten Fahrsystemen sind von Vorteil
Für den analytischen Schwerpunkt sind Programmierkenntnisse hilfreich, aber keine Voraussetzung. Für eine optionale Implementierung im Rahmen einer Masterarbeit sind Erfahrungen mit Python und einem Deep-Learning-Framework von Vorteil.
Das bieten wir
- Ein aktuelles Forschungsthema an der Schnittstelle von KI, effizienter Wahrnehmung und automatisiertem Fahren
- Enge fachliche und methodische Betreuung
- Gestaltungsspielraum bei der Auswahl von Schwerpunkten und Anwendungsszenarien
- Einführung in die strukturierte Analyse und Bewertung wissenschaftlicher Ansätze
- Die Möglichkeit, fundierte Kenntnisse über adaptive Wahrnehmung und ihre Rolle in automatisierten Fahrsystemen aufzubauen
- Bei einer Masterarbeit die Möglichkeit, einen ausgewählten Ansatz praktisch zu erproben
- Option zur Weiterverwertung der Ergebnisse, beispielsweise in einem Fachbeitrag oder einer weiterführenden wissenschaftlichen Arbeit, abhängig von Qualität und Interesse
Beginn: Nach Absprache
Interesse geweckt? Dann melde dich bei anian.scheibel∂kit.edu mit deinem aktuellen Notenauszug und Lebenslauf.
Schlagworte: Adaptive Perception, Künstliche Intelligenz, Automatisiertes Fahren, Autonomes Fahren, Computer Vision, Machine Learning, Deep Learning, Sensorfusion, Active Perception, Efficient AI, Uncertainty Estimation, Intelligent Vehicles, Autonomous Systems